在水下,你几乎是瞎的。光线穿不透几十米,无线电波衰减到零,唯一能远距离传信的介质是声音。但问题随之而来:你听到了一个声音,却不知道它从哪儿来。
传统方案是"多摆几双耳朵"——拖曳数百米长的水听器阵列,靠不同位置收到声音的时间差做三角定位。但阵列昂贵、笨重,小型无人平台根本挂载不动。矢量水听器走的是另一条路:一台巴掌大的设备,同时测声压("有多响")和水质点振速("水被推着往哪儿走"),在单点上就能算出声源方向。
方向算得出来,和算得准,是两回事。真实海洋中,当背景噪音铺天盖地、或某个频率突然冒出强干扰,传统分析方法会像一个在嘈杂酒会上拼命追最响声音的人——错误率飙升。一篇 2026 年 10 月发表的论文,对这个问题给出了一套"翻转思路"的解法:不追能量最高的信号,追"共识"最强的信号。南海实测中,新方法将测向误差从传统最优方案的 17° 压到 7.46°,降幅超过一半。
这个数字意味着一件事:水下无人平台不再需要"猜"目标在哪——它开始真正"知道"了。
一个设备,凭什么判断方向?
要理解这场翻转,得先从矢量水听器的物理直觉说起。
普通人印象中的水听器,就是水下麦克风——只测声压,不辨方向。你在水里放一个普通水听器,它只能告诉你"有声音"和"有多响",至于声音从哪个方向来,它无能为力。
矢量水听器多做了一件事:它同时测声压和水质点振速。这个"振速"不是声波本身的传播速度,而是水分子被声压推着、在平衡位置附近来回振荡的速度。根据流体力学的基本关系,声压在空间中的变化驱动了水分子振动——换句话说,测到振速的方向,就拿到了声能流动的方向。在远离声源的条件下,声压和振速完全同步,两者比值等于水的声学特征阻抗(约 1.5×10⁶ Pa·s/m,大致是空气的 3600 倍——所以水下声音传得远比空气中远)。最后一步:用一种衡量两个信号在不同频率上同步程度的数学运算(互谱),对声压和振速求反正切,方位角就出来了。
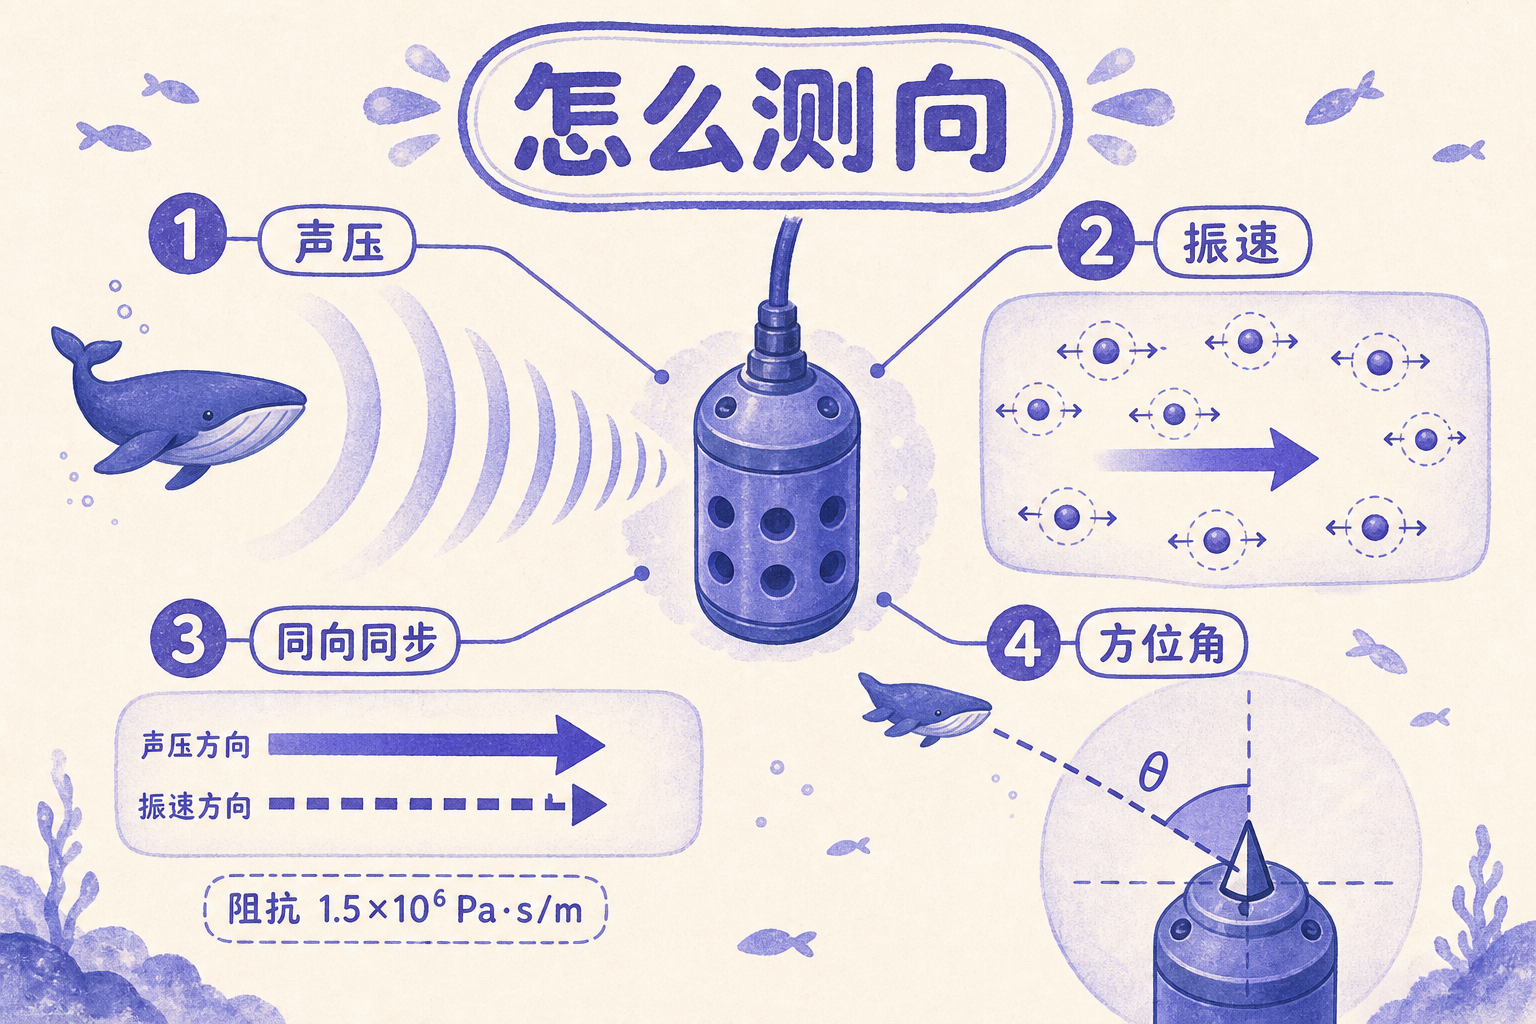
想象你在一个拥挤的房间里闭着眼,有人推了你一把。你不仅感受到推力大小,还知道推力来自左边还是右边。矢量水听器本质上就是这么一个"能感受推力方向的水下触觉器官"。
这个原理并不新鲜。1994 年,Nehorai 和 Paldi 就建立了严格的数学模型(论文被引上千次);美军的 DIFAR 声纳浮标——一种通过测量质点振速来判断方向的一次性空投探测器——几十年前就用上了单点矢量测向技术。真正难住的,是接下来的步骤。
"谁声音大就信谁"——一个在水下翻车的直觉
矢量水听器收到信号后,需要对每个频率分别算方位,再汇总出一个最终结论。这个"汇总"怎么做,决定了测向是准还是崩。
传统方案有两个流派。第一种叫常规统计法(CS):所有频率一视同仁,做直方图统计,哪个方向的"票数"最多就选哪个。这相当于在一个嘈杂房间里,不管每个人说话声音大小,只统计有多少人指向同一个方向——思路没错,但当噪音人数远远超过信号人数时,随机指向的手会把统计结果冲成一片模糊。在南海实验中,低信噪比阶段(船距 4–11 公里、背景宽带噪声占优),CS 的估计值剧烈抖动,完全不可靠。
第二种叫加权统计法(WS),走的是另一条路:哪个频率能量大,就给它更高的投票权重。这直觉上很合理——"信号越强越可信"嘛。WS 在干净环境下确实比 CS 更准,统计分布的波束更窄。但它有一个致命弱点:一旦某个频率上出现窄带强干扰——比如实验中 105 Hz 附近的一根高强度谱线——这个干扰的能量会直接劫持整场投票,无论真实目标指向哪里,WS 的输出都会死死锁在干扰的方向上。南海实验中,WS 的全程均方根误差(RMSE,大致理解成"平均偏了多少度")高达 60.15°,几乎等于闭着眼睛乱猜。
这里有一个值得停一拍的认知翻转:在水下,信号强度不是可靠性的代名词。 一条窄带干扰的能量可以远高于宽带目标,但它只占一个频率;一个宽带目标的真实信号分布在数百个频率上,每个频率单独拎出来都不算"响亮",但它们都指向同一个方向。CS 看不到能量差异(所以被噪声淹没),WS 只看得到能量差异(所以被强干扰劫持)。两难之间,真正可靠的判据被遗漏了——不是"谁声音大",而是"谁跟别人指向同一方向"。
不拼嗓门拼共识:让频率"举手表决"
论文提出了一种名为 BIPA(Bearing-Inner-Product Accumulation,方位内积累积)的方法,核心操作只有三步,但逻辑极其精巧。
第一步,把每个频率算出的方位角写成一个二维单位向量——在平面上,每个频率就是一根从原点出发、指向某个方向的"箭头"。第二步,对所有箭头两两做内积。内积有个好性质:两个箭头方向完全一致,内积为 1;完全相反,为 -1;正交则为 0。于是可以构造一个"方位内积矩阵",每一行记录了一个频率与所有其他频率的"方向默契度"。第三步,对每行按默契度从高到低排序,累加前 k 个最近邻居的内积值,找出那个"被最多人指向"的核心频率——连同它的 k 个"盟友",构成方位最集中的频率子集。
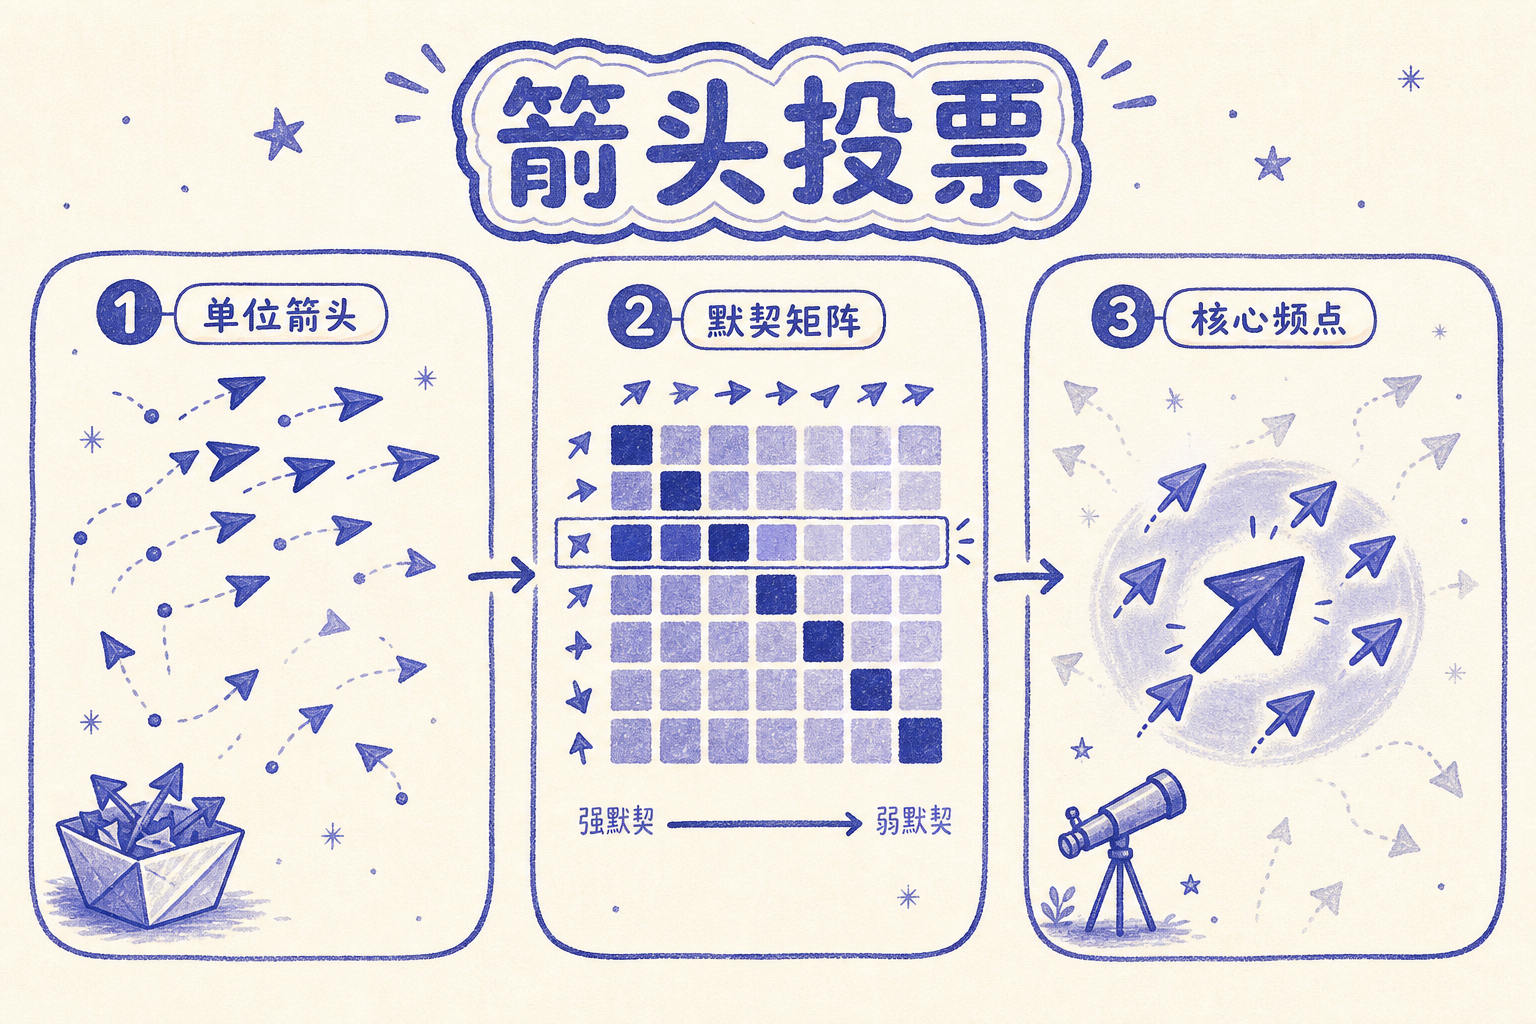
为什么这一步能同时干掉噪音和窄带干扰?数学上有一个漂亮的结论:来自四面八方、没有特定方向的背景噪声(各向同性噪声),其方位在平面上均匀分布,任意两个噪声频点的内积期望值为零。换句话说,噪音箭头虽然多,但它们彼此之间"毫无交情",对内积累加的贡献微乎其微。窄带强干扰呢?它再响,也只能在极窄的带宽里拉拢几个同频率的"同伙",而宽带目标的信号分布在数百个频点上、都指向同一个方向——人数碾压。南海实验中,从约 820 个可用频点中,BIPA 每时刻只选出 120 个(14.6%),就把噪音和干扰的大头甩掉了。
这本质上是把信号处理中的"投票/共识"范式搬到了水下。你如果在计算机视觉领域做过图像拼接,大概率用过 RANSAC 算法(随机采样一致性,专门对付"数据里混了大量错误样本"的情况):从含大量离群点的数据中随机抽取最小样本拟合模型,然后统计"内点数"最多的那个模型。霍夫变换同理:让每个边缘像素向参数空间"投票",局部峰值就是检测到的直线或圆。BIPA 做的事和 RANSAC、霍夫变换如出一辙:不关心个体的"强度",只关心群体的"一致性"。
论文还额外加了一道"安全带"——自适应方位阈值约束。利用声场相干函数(衡量声压和振速"步调一致"程度的指标)算出一个信号质量因子 Q,喂进一个 S 形曲线映射函数(两端平缓、中间陡峭,保证极端条件下输出不会失控),动态调整方位搜索窗的宽度。信噪比高、信号质量好时,搜索窗收窄,精度更高;信噪比低时,搜索窗放宽,避免因噪声波动丢掉真实目标。同时利用一个物理常识——水下目标的运动速度有限,方位不可能在短时间内大幅跳变——对候选方位做时序约束,进一步屏蔽离群值。
一把水下"指南针",离真正好用还差几步?
南海实测的四组对比数据(CS、WS、BIPA+CS、BIPA+WS)讲了一个清晰的故事:WS 被 105 Hz 窄带干扰直接击穿,CS 在 15–40 分钟低信噪比阶段严重漂移,而 BIPA 组合全程稳定跟踪,均方根误差仅为 7.46°,而且在多数时段接近 CRB 理论下限——CRB 是任何无偏估计器在理想条件下能达到的最优精度上界,逼近它意味着算法已经榨取了数据里几乎所有可用信息。
但这离"完美"还有一段路。论文自己坦白:k 值——即每轮选出多少"盟友频点"——目前基本靠经验调参,不同 k 可能导致截然不同的结果,严重时会让方位估计断裂。信号质量因子 Q 没有天然的上下界,靠 S 形函数硬约束又增加了一重调参复杂度。此外,单矢量水听器本质上最多只能同时分辨两个声源——这是二十多年前 Nehorai 等人从数学上证明过的上限。BIPA 改善的是"一个目标在噪声里怎么找",而不解决"多个目标混在一起怎么分"。
真正的价值或许不在方法本身,而在它适配的载体。矢量水听器之所以近年越来越热,是因为水下无人平台——滑翔机、声纳浮标、无人潜航器——正在成建制地替代有人反潜巡逻机和大型水面舰,成为水下监视的主力。这些平台对载荷的要求就一个字:小。拖不了阵列,放不下大孔径,只能用单点测向。NATO 海洋研究与实验中心已将三维矢量传感器集成进了 Slocum 滑翔机,南海同类滑翔机实验中探测距离做到了 7.7 公里。全球声纳浮标市场预计到 2030 年达 6.67 亿美元,海洋声学传感器市场突破 21 亿美元,背后是反潜战从"大舰巨阵"向"蜂群传感"的转向——而这个转向的每一个节点上,测向精度多提高一度,就意味着拦截窗口多出几十秒。
BIPA 的贡献不在于发明了什么新物理原理——它的数学工具(内积、直方图、S 形映射)都是老面孔。它的贡献在于换了一个提问方式:与其问"哪个信号最强",不如问"哪些信号彼此信任"。水下最可靠的信息载体从来不是能量,是共识。